
 EN
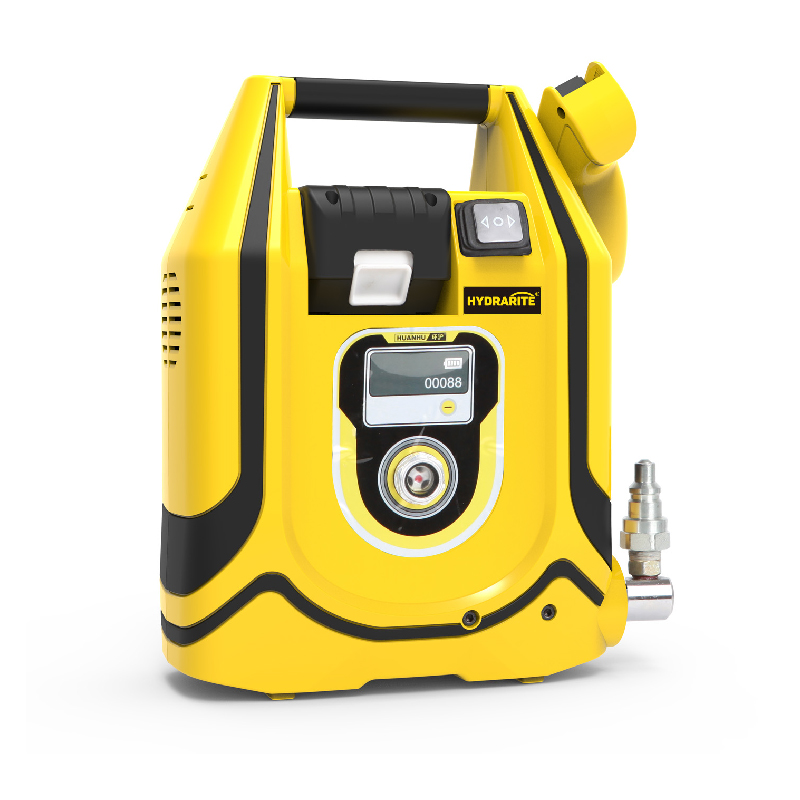
Պոմպի ընտրությունը հստակ դառնում է այն պահից, երբ մոմենտի թիվը դեռ չի հայտնվել
Բոլտավորման խումբը սովորաբար չի վիճում պոմպերի շուրջ: Վիճաբանությունը սկսվում է ավելի ուշ՝ երբ սեղանակը կանգ է առնում ֆլանցի հաջորդականության կեսում, կամ երբ մի շարք ստանդայների վրա մոմենտի ցուրտը ավելի լայն է, քան միացման ընթացակարգը թույլատրում է, կամ երբ օդային սեղմիչը, որը պետք է «հենց այնտեղ» լիներ, իրականում գտնվում է աշխատանքի վայրից հարյուր ոտնաչափ հեռավորության վրա՝ մեկ երկար լարի վրա:
Էլեկտրական հիդրավլիկ պոմպը սովորաբար իր տեղը գրավում է աշխատանքային միջավայրում ոչ թե այն պատճառով, որ այն ավելի լավ է հայտնվում տեխնիկական տվյալների ցուցակում, այլ որովհետև վերացնում է երեք կրկնվող խնդիր՝ ճնշման անհամասեռ մատակարարումը, սեղմված օդի ենթակառուցվածքի վրա կախվածությունը, որը հազվադեպ է լինում այնքան մաքուր, որքան ենթադրվում է տեխնիկական տվյալների ցուցակում, և ձեռքով պոմպավորման ֆիզիկական ծանրաբեռնվածությունը մեկ միացման մեջ տասնյակ կամ հարյուրավոր պտուտակների դեպքում: Առավելությունները իրական են, սակայն դրանք հատուկ են: Դրանք դրսևորվում են կրկնելիության, էներգիայի փոխակերպման, աղմուկի և տեղադրման մեջ, ինչպես նաև այն դեպքում, երբ աշխատանքը երկարում է:
Ճնշումը, որը մնում է անշարժ, մեկ այլ կարգի ելք է:
Ցանկացած հիդրավլիկ պոմպի հիմնական առաջադրանքը տանողային կամ լարման համակարգում մուտքային էներգիան վերափոխելն է վերահսկվող հեղուկի ճնշման: Էլեկտրական շարժիչը կատարում է այս փոխակերպումը կայուն և կանխատեսելի մուտքային արագությամբ, և այս կայունությունը պահպանվում է նաև ելքում:
Պնևմատիկ պոմպը կախված է սեղմված օդից, որը գալիս է գործիքին նշված ճնշման և հոսքի պայմաններում: Լավ պահպանվող օդի համակարգ ունեցող արհեստանոցում այդ պայմանը կարող է բավարարվել: Դաշտային պայմաններում սա հաճախ չի տեղի ունենում: Օդի մայրուղու երկարությունը, միացման մասերը, ֆիլտրացումը և սեղմիչի ցիկլավորումը բոլորը ներդնում են փոփոխականություն: Եթե պնևմատիկ մոմենտի համակարգը ցիկլի ընթացքում զգում է մատակարարվող ճնշման անկում, ապա ճնշման կորը ավելի քիչ կայուն է լինում, իսկ այդ անկայունությունը արտահայտվում է մոմենտի ցրման մեջ՝ մեկ ամրացման օրինակի վրա:
Ճշգրտության տարբերությունը փաստացիորեն նկարագրված է սարքավորումների համեմատություններում: Հիդրավլիկ պտտման մոմենտի համակարգերը պահպանում են ճշգրտությունը ±3–5 տոկոսի սահմաններում, մինչդեռ պնևմատիկ համակարգերը սովորաբար գտնվում են ±10–15 տոկոսի շրջանում: Սա ոչ թե եզրային տարբերություն է ճնշման սահմանային ֆլանցի համար, որտեղ միացման ամրությունը կախված է համասեռ սեղմման բեռնվածքից: ASME PCC-1-ը՝ պտտվող ֆլանցային միացումների հավաքման առաջատար ուղեցույցը, պտտվող մոլորակների լարումը դիտարկում է որպես մեթոդ, որը կարող է նախնական լարման ցրման մեծությունը նվազեցնել մոտավորապես ±5 տոկոսի, ի համեմատություն անվերահսկելի պտտման մոմենտի մեթոդների հետ կապված շատ ավելի մեծ ցրման: Էլեկտրական պոմպը ոչ միայն մեկ ճանապարհ է դեպի այդ արդյունքի հասնելու, սակայն դա ամենաուղղակի ճանապարհներից մեկն է, քանի որ ճնշման աղբյուրը չի վարում բանակցություններ օդային համակարգի հետ յուրաքանչյուր ցիկլում:
Էներգիայի մաթեմատիկան, որը գնման պատվերները սովորաբար բաց են թողնում
Պնևմատիկ պոմպերը ամենացածր սկզբնական գինն են ունենում: Դրանք ունեն ավելի քիչ ներքին մասեր, պարզեցված կառուցվածք և ցածր արտադրման ծախսեր: Այդ պատճառով դրանք հաճախ առանց շատ քննարկումների հայտնվում են գնման պատվերում:
Էքսպլուատացիայի ծախսերը պատմում են այլ պատմություն: Սեղմված օդը անարդյունավետ էներգիայի կրող է: Պնևմատիկ համակարգերը կորցնում են մուտքային էներգիայի 80–90 տոկոսը սեղմման կորուստների և միացման անսարքությունների պատճառով: Էլեկտրական պոմպը էներգիան վերափոխում է ավելի ուղիղ և կայուն եղանակով: Այն ձեռնարկությունը, որը մի քանի շիֆտ աշխատում է պնևմատիկ պոմպի վրա, իրականում վճարում է մեկ միավոր աշխատանք կատարելու համար մի քանի միավոր էներգիա:
Էլեկտրաշարժիչների էֆեկտիվությունը նույնպես այժմ կարգավորվում է այնպես, որ նախընտրելի է էլեկտրական ճանապարհը: IEC 60034-30-1 ստանդարտի համաձայն՝ IE3 բարձր էֆեկտիվությունը շատ երկրներում հիմնական պահանջ է հաստատված արագությամբ շարժիչների համար, իսկ IE4-ը ավելի և ավելի հասանելի է դառնում: IE3 շարժիչի շուրջ կառուցված պոմպը սկսում է ավելի բարձր վերափոխման մակարդակից, քան պնևմատիկ համակարգը, որը ստիպված է սեփական օդի մատակարարումն ապահովել:
Վերադարձման հաշվարկը չի նույնականացվում յուրաքանչյուր արհեստանոցի համար, և դա խաբել է պնդել հակառակը: Սարքավորումների համեմատությունները ցույց են տալիս, որ էլեկտրական պոմպի ծախսերի վերադարձը կազմում է մոտավորապես 12–24 ամիս այն գործարանների համար, որտեղ անընդհատ առկա է մագնիսական միացման պահանջ, երբ հաշվի են առնվում շահագործման ծախսերի տարբերությունները: Այն արհեստանոցը, որը կատարում է հազվադեպ, ցածր ցիկլի աշխատանք, կարող է երբեք չհասնել այդ վերադարձին: Առավելությունը իրական է, սակայն այն մեծանում է համապատասխանաբար շահագործման ցիկլի հետ:
| Ծախսերի և արդյունավետության գործոն | Pneumatic pump | Էլեկտրական հիդրոավազային качեքս |
|---|---|---|
| Նախնական գնման գին | Ցածր | Ավելի բարձր |
| Էներգիայի փոխակերպման արդյունավետություն | Կորցնում է մոտավորապես 80–90 տոկոսը սեղմման և արտահոսքերի միջոցով | Փոխակերպում է էներգիան ուղղակիորեն՝ առանց օդի ստեղծման կորուստի |
| Պտտման մոմենտի ճշգրտության շերտ | Սովորաբար պլյուս-մինուս 10–15 տոկոս | Սովորաբար պլյուս-մինուս 3–5 տոկոս |
| Երկար ցիկլերի ընթացքում ելքի համասեռություն | Ճնշումը փոփոխվում է օդի մատակարարման և գծի պայմաններից կախված | Պահպանում է սահմանված ճնշումը ցիկլի ընթացքում |
| Ենթակառուցվածքի պահանջարկ | Սեղմված օդի մատակարարում, ֆիլտրացիա, խողովակների երթուղիներ | Ստանդարտ 115V կամ 230V սնուցում, կամ ճիշտ չափսի գեներատոր |
| Երկարաժամկետ սպասարկման պրոֆիլ | Պարզավ կարճաժամկետ, սակայն օդային համակարգի սպասարկումը կուտակվում է | Ամենացածր երկարաժամկետ կայուն սնուցման պայմաններում |
| Աղմուկ աշխատանքային կետում | Կոմպրեսորի աղմուկ գումարած պոմպի արտանետում | Միայն պոմպի շարժիչի աղմուկը, փակ տարածություններում ավելի լուռ |
Որտեղ լռությունն ու տեղադրման վայրը իրականում կարևոր են
Աղմուկը հաճախ չի հայտնվում պոմպի ընտրության ստուգման ցուցակում, սակայն այն ձևավորում է աշխատանքի կատարման եղանակը: Պնևմատիկ համակարգը սեղմիչը մտցնում է աշխատանքային տարածքի ակուստիկ մակետի մեջ, իսկ սեղմիչները լուռ չեն: Ծովային հարթակում, գործարանի վերանորոգման ժամանակ, երբ պոմպի օպերատորի և ստեղնահարմարի միջև կապը անվտանգության համար կրիտիկական է, կամ բնակելի տարածքի մոտ գտնվող օբյեկտում գիշերային շիֆտի ժամանակ սեղմիչի աշխատանքի և էլեկտրաշարժիչի աշխատանքի տարբերությունը գործնական է:
Նստեցման ճկունությունը մյուս շահարկվող առավելությունն է: Էլեկտրական պոմպին անհրաժեշտ է էլեկտրական հզորություն, որը կարող է լինել պատի գարեջրային կետ, գեներատոր կամ ժամանակավոր բաշխման տախտակ: Այն չի պահանջում օդի սեղմիչ, որը չափավորված է գործիքի սպառման համար, միացված է աշխատանքային կետին և սպասարկվում է խոնավության ու յուղի տեղափոխման դեմ: Դա պարզեցնում է բոլտավորման համակարգի տեղափոխման տրամաբանությունը մեկ ֆլանցից մյուսին, հատկապես երբ աշխատանքային կետը բարձրադիր կամ հեռավոր է:
Փոխզիջումը բացարձակ արդարացված է: Եթե վայրում չկա կայուն էլեկտրականություն և չկա գեներատոր, ապա սեղմված օդով աշխատող պոմպը կամ շարժիչով աշխատող միավորը մնում է ճիշտ լուծումը: Էլեկտրական պոմպը չի վերացնում հզորության պլանի անհրաժեշտությունը. Այն փոխում է այդ հզորության պլանի մատակարարելիք բանը:
Էլեկտրակայանի ֆլանցի աշխատանք, որտեղ սարքավորման ժամանակն էր սահմանափակող գործոնը
Մեծ հզորության էլեկտրակայանում սպասարկման խումբը էլեկտրասարքավորումների վրա աշխատում էր բարձր ամրության ճակատային պտուտակների լարման վրա՝ օգտագործելով առանձին պինդ գլաններ և արտաքին լարման ամրացումներ: Յուրաքանչյուր պտուտակի համար ամրացման կազմավորումը ներառում էր մի քանի մասերի հավաքում, նույնիսկ մինչև պոմպի միացումը: Իրականում պոմպավորումը չէր դառնում դանդաղ մասը: Դանդաղ մասը հենց ամրացման կազմավորումն էր:
Խումբը անցավ խոռոչավոր հիդրավլիկական գլանների և էլեկտրական պոմպային կայանի զույգի օգտագործմանը: Լարման ձողը անմիջապես անցնում է գլանի խոռոչավոր միջուկով, ինչը միացնում է բազմամասանի ամրացման կազմավորումը մեկ դիրքավորման քայլի մեջ: Վեց ամսվա ընթացքում էլեկտրական ճակատային պտուտակների լարման արդյունավետությունը բարելավվեց 44 տոկոսով, իսկ օժանդակ ամրացման կազմավորման աշխատանքը վերացվեց աշխատանքային գործընթացից: Վերանորոգման գրաֆիկը ավարտվեց սկզբնական ժամանակացույցից առաջ:
Այդ դեպքում պոմպը որևէ արտասովոր բան չէր անում: Այն հաստատուն ճնշում էր մատակարարում մի գլանի, որն ավելի լավ մեխանիկական ինտերֆեյս ուներ: Սակայն այդ համադրությունը կարևոր էր. պոմպը, որը ճնշումը պահում էր օպերատորի միջամտության առանց, թույլ էր տալիս անձնակազմին կենտրոնանալ դիրքավորման և հերթականության վրա, իսկ խոռոչավոր գլանը վերացնում էր այն սեղմման փուլը, որը մինչ այդ ծախսում էր ամբողջ շարժը:
Երկու-փուլային, երեք-փուլային և իրականում գործող ընտրության տրամաբանությունը
Էլեկտրական պոմպերը մեկ կատեգորիա չեն: Փուլերի քանակը նկարագրում է, թե ինչպես է յուղի հոսքը մատակարարվում, երբ համակարգի ճնշումը բարձրանում է, և երկու-փուլային ու երեք-փուլային պոմպերի ընտրությունը ավելի շատ փոխում է ցիկլի պրոֆիլը, քան առավելագույն ճնշման ցուցանիշը:
Երկու փուլային պոմպը ցածր ճնշման փուլում ավելի մեծ հոսք է ապահովում, այնուհետև անցնում է բարձր ճնշման ցիկլի մասում ավելի փոքր հոսքի: Սա գործնական, տեղափոխելի և ծախսերի վերաբերյալ զգայուն կառուցվածք է մեկ ստեղնի աշխատանքի, շարժական սպասարկման և այն աշխատանքների համար, որտեղ պոմպի տեղափոխումը մի վայրից մյուսը ավելի կարևոր է, քան յուրաքանչյուր ցիկլից մեկական վայրկյան խնայելը:
Երեք փուլային պոմպը ավելացնում է միջանկյալ ճնշման և հոսքի շրջանը: Դա ճնշումը բարձրացնելիս ավելի շատ օգտակար հոսք է պահպանում, ինչը կարճացնում է կրկնվող ցիկլերը մեծ չափի ստեղների կամ բազմագործիքային համակարգերի դեպքում՝ եթե շարժիչը, պահեստավորման տարողությունը, սառեցման համակարգը և կափակի կառուցվածքը համապատասխան չափսեր ունեն: Սա ավտոմատաբար չի նշանակում, ո что այն լավագույն ընտրությունն է: Երեք փուլային սարքը կարող է ավելի մեծ, ավելի ծանր լինել և ավելի թանկ լինել սպասարկման համար: Փուլերի քանակը սկզբնական կետ է, ոչ թե վերջնական որոշում:
Այն ընտրության փոփոխականները, որոնք իրականում որոշում են աշխատանքային ցուցանիշները, հրապարակված են մի քանի ճնշման կետերում՝ հոսքի մեծությունը, փուլերի միջև անցման ճնշումը, օգտագործելի յուղի տարողությունը, շահագործման ցիկլը և պոմպի կողմից սպառազինվող գործիքների քանակը: Ճիշտ ճնշման դասակարգմամբ, սակայն չափազանց փոքր հոսքով պոմպը կաշխատի դանդաղ ցիկլերով և կտաքացնի յուղը: Մեծ հոսքով, սակայն ձեռքի մեջ գտնվող խողովակի ծավալի համար չափազանց փոքր ռեզերվուարով պոմպը չի կարողանա ապահովել մի քանի գործիքների հաջորդական աշխատանքը:
Taizhou Ruiqi Tools Co., Ltd. արտադրում է հիդրավլիկ տորքային սեղաններ, սայլակներ մետաղալարերի լարման համար և դրանց շահագործման համար նախատեսված պոմպերի հարթակներ, հատուկ շեշտը դնելով պոմպի ելքի համապատասխանեցման վրա գործիքին և միացման գործընթացին, այլ ոչ թե մեկ փուլային կառուցվածքի վրա որպես համընդհանուր ճիշտ լուծում: Այդ աշխատանքի արտադրական կողմը ներառում է շարժիչի ընտրությունը, արագավազի ինտեգրումը և ճնշման կարգավորման կալիբրումը, այն մանրամասները, որոնք որոշում են, թե արդյոք պոմպը կպահպանի իր սահմանված արժեքը հարյուրերորդ ցիկլում, թե ոչ՝ ոչ միայն առաջին ցիկլում:
Բովանդակության աղյուսակ
- Պոմպի ընտրությունը հստակ դառնում է այն պահից, երբ մոմենտի թիվը դեռ չի հայտնվել
- Ճնշումը, որը մնում է անշարժ, մեկ այլ կարգի ելք է:
- Էներգիայի մաթեմատիկան, որը գնման պատվերները սովորաբար բաց են թողնում
- Որտեղ լռությունն ու տեղադրման վայրը իրականում կարևոր են
- Էլեկտրակայանի ֆլանցի աշխատանք, որտեղ սարքավորման ժամանակն էր սահմանափակող գործոնը
- Երկու-փուլային, երեք-փուլային և իրականում գործող ընտրության տրամաբանությունը
