
 EN
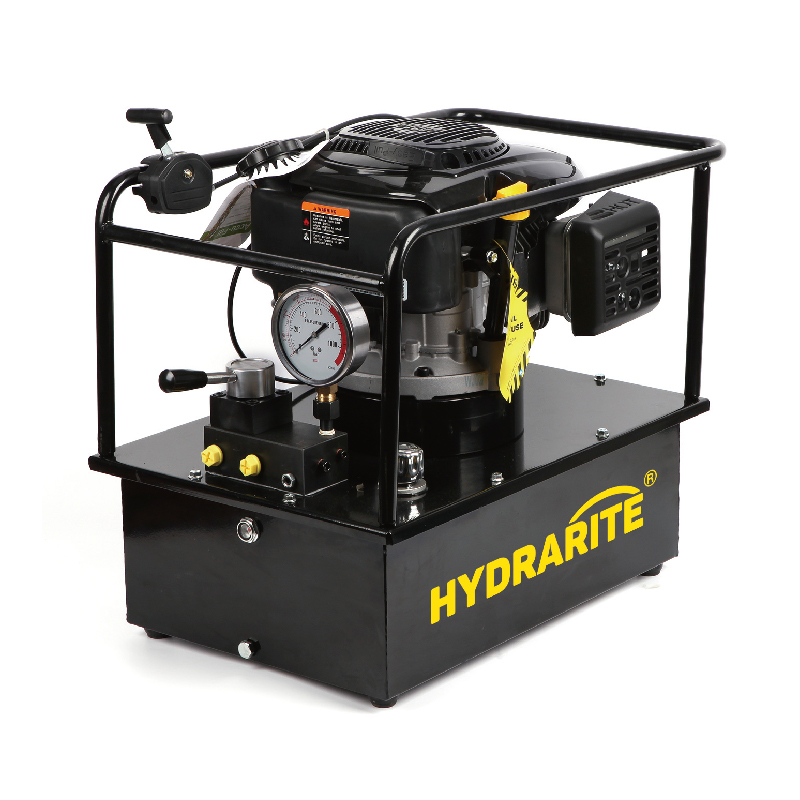
Երբ պոմպը կանգնում է առանց մեխանիկական պատճառի
Հիդրավլիկ ուժի փաթեթը, որը տեղադրված էր ԱՄՆ-ի հարավային մասում գտնվող քիմիական գործարանում, շարունակաբար աշխատեցնում էր իր կառավարման ռելեն: Ճնշման ցուցմունքները շեղվում էին, ուղղության վալվը երբեմն մնում էր ակտիվացված՝ հրահանգի հեռացումից հետո, իսկ PLC-ն գրանցում էր կապի սխալներ, որոնք որևէ մեկը չկարողացավ վերարտադրել սեղանի փորձարկման ժամանակ: Ինքը պոմպը ստուգվեց: Շարժիչի մետաղալարերը նորմալ էին: Անվտանգության վալվը մաքուր էր: Վերջապես բացատրությունը չէր գտնվում հիդրավլիկ շղթայի ներսում: Վերջերս տեղադրված փոփոխական հաճախականության վարիատորը, որը տեղադրված էր ճնշման տրանսդյուսերի միացման գծի նույն կապույտում, 4–20 մԱ սիգնալի շղթայի մեջ ներմուծում էր բարձր հաճախականության աղմուկ:
Այս իրավիճակը կրկնվում է արդյունաբերության տարբեր ճյուղերում ավելի հաճախ, քան շատ սպասարկման թիմեր են սպասում: Էլեկտրական հիդրավլիկ պոմպերը էլեկտրամեխանիկական համալիրներ են, և էլեկտրական մասը կարող է վնասել հիդրավլիկ մասը՝ նախքան ցանկացած սեալի արտահոսք կամ փիստոնի մաշվելը: Էլեկտրամագնիսային միջամտության նվազեցումը ոչ թե համապատասխանության ստուգման տուփ է, այլ՝ հուսալիության պրակտիկա:
Որտեղից է իրականում առաջանում աղմուկը
Ժամանակակից էլեկտրական հիդրավլիկ պոմպը հազվադեպ է աշխատում ուղղակիորեն ցանցում: Արագության կարգավորումը, փոքր սկզբնավորումը և ճնշման կարգավորումը ավելի ու ավելի են կախված PWM շարժիչներից և կարճ աշխատանքային ցիկլով սնման աղբյուրներից: Այդ սարքերը կատարում են կիլոհերցային հաճախականությամբ միացում/անջատում՝ արագ լարման եզրերով, և հենց դա է առաջացնում լայն սպեկտրի ճառագայթումները:
Երկու կապման ճանապարհներն են ամենակարևորը: Առաջինը շարժիչի միացման մասնակի հաղորդման ճանապարհն է. PWM էներգիան անցնում է միացման մասնակի միջով, և ցածր դիմադրությամբ վերադարձի ճանապարհ չունենալու դեպքում այն ներթափանցում է սենսորների ընդհանուր կետեր, կապի էկրանավորումներ և կառավարման հողավորումներ: Երկրորդը կապացիտիվ կապն է, որտեղ երկար շարժիչի միացման մասնակները վարվում են որպես կոնդենսատոր և ներմուծում են հոսանք հարակից լարերի մեջ: Այս երկու ճանապարհներից որևէ մեկը չի պահանջում կատաստրոֆիկ սխալ: Մի քանի վոլտ ընդհանուր ռեժիմի աղմուկ ճնշման հետադարձ կապի գծով բավարար է PLC-ի անալոգային մուտքը դուրս շեղելու համար:
Ինդուկտիվ բեռնվածքները ավելացնում են ևս մեկ շերտ: Սոլենոիդային փականների, կոնտակտորների և ռելեների սարքավորումների սաղավարտները ազատում են պահված էներգիան անջատման պահին, ինչը առաջացնում է լարման սայթակումներ, որոնք կարող են տարածվել ընդհանուր միացված միակողմանի հոսանքի շղթայով հետ դեպի աղբյուրը: Մի պոմպ, որն ունի մի քանի սոլենոիդային փականներ, որոնք ճնշման կառավարմամբ պտտվում են, կարող է առաջացնել կրկնվող անցողիկ երևույթներ՝ նույնիսկ երբ հաճախականության կարգավորվող շարժիչը նորմալ է աշխատում:
Էկրանավորումը և միացումը որոշում են՝ արդյոք միջոցները արդյունավետ են:
Շարժիչի մատակարարման համար օգտագործվող կաբելների ընտրությանը մեծ ուշադրություն է դարձվում, սակայն շատ դեպքերում տեղադրումն անհաջողվում է միացման փուլում: Պալսացիոն լայնության մոդուլացիայի (PWM) աղմուկը կառավարելու համար սովորաբար օգտագործվում է 85 %-անոց ծածկույթով պարույրաձև էկրանավորված կաբել: Այդ էկրանավորումը միայն այն դեպքում է աշխատում ճիշտ, երբ այն միացված է շարժիչի վարդապետական տուփին և, իդեալական դեպքում, նաև շարժիչի շրջանակին՝ ցածր դիմադրությամբ միացմամբ: Եթե էկրանավորման մի մասը առանձնացվում է և միացվում է տերմինալային տախտակին մեկ այլ հաղորդալարով, ապա բարձր հաճախականության դեպքում դիմադրությունը մեծանում է, և էկրանավորման մեծ մասը կորցնում է իր ազդեցությունը:
Հիմքի կառուցվածքը նույնքան կարևոր է: Աստղաձև կառուցվածքը, երբ յուրաքանչյուր սարք միացված է մեկ համընդհանուր հողային հղման կետին կարճ ու լայն հաղորդիչներով, խուսափում է հողային օղակներից, որոնք առաջանում են շղթայակապ հողային միացումների դեպքում: Գործնականում սա նշանակում է շարժիչների և պոմպերի հետևի պանելի վրա գտնվող ներկը հեռացնել, ամրացման մուտքերի փոխարեն օգտագործել պարույրաձև ժապավեններ կամ ավտոմատացված հաղորդիչներ (բասբարներ), ինչպես նաև հողային միացումների երկարությունը պահել հնարավորինս կարճ: Հեռավոր պոմպային սկիդների համար հիմնական կապույտ մասին միացված տեղական հողային հղման կետը սովորաբար ավելի լավ է աշխատում, քան երկար ու բարակ հողային հաղորդիչը, որը ձգվում է մեքենայի մի ծայրից մյուսը:
Սիգնալային միացումները պետք է դիտարկել առանձին: Անալոգ ճնշման և դիրքի հետադարձ կապի համար պետք է օգտագործել էկրանավորված զույգ մետաղալարեր, իսկ էկրանը պետք է միացվի՝ կախված սիգնալի տեսակից: Էլեկտրական մատակարարման և սիգնալային միացումների համար նախատեսված մետաղալարերը չպետք է տեղադրվեն մեկ կոնդուիտում կամ մեկ կաբելային տարածքում՝ առանց ֆիզիկական բաժանման: 30 սմ-ի հեռավորությունը համարվում է աշխատանքային նվազագույն հեռավորություն ցածր լարման սիգնալային մետաղալարերի և շարժիչների միացման մետաղալարերի միջև. երբ տարածքը թույլ է տալիս, ավելի մեծ հեռավորությունը ավելի լավ է:
Ֆիլտրի համապատասխանեցումը վթարման ռեժիմին
Ոչ բոլոր ֆիլտրերն են լուծում բոլոր խնդիրները: Տարածված սխալն այն է, որ շարժիչի մուտքի վրա տեղադրվում է միակարգային գծի ֆիլտր և սպասվում է, որ ճնշման սիգնալի աղմուկը կանհետանա: Մուտքի ֆիլտրերը նվազեցնում են հաղորդվող էմիսիաները դեպի մատակարարման աղբյուր, սակայն դրանք չեն վերացնում PWM-ի էներգիան, որն անցնում է շարժիչից դեպի շարժիչ: Ելքային ռեակտորները և ելքային ֆիլտրերը ազդում են շարժչի կողմի վրա, և դրանց ազդեցությունները բավականին տարբեր են, ուստի ընտրությունը պետք է հիմնված լինի սիմպտոմի վրա:
| Կոնֆիգուրացիա | Ինչի վերացմանն է նպաստում | PWM-ի բովանդակության վրա տիպիկ ազդեցություն | Բարձրագույն համապատասխանությունը պոմպային համակարգերի համար |
|---|---|---|---|
| Ելքային ֆիլտր չկա | Ոչինչ | Ամբողջական PWM-ի եզրը հասնում է շարժչի միացման գծերին | Միայն շատ կարճ շարժչի միացման գծեր ցածր աղմուկի միջավայրում |
| 5 % ելքային ռեակտոր | dV/dt լարվածություն և միացման գծի արտացոլում | Նվազեցնում է գագաթնային լարումը, PWM կրողը մնում է | Միջին երկարությամբ կաբելային միացումներ, հիմնարար շարժիչի պաշտպանություն |
| Սինուսային ալիքի ելքային ֆիլտր | PWM կրող և բարձր հաճախականության բաղադրիչներ | PWM-ը վերափոխում է մոտավորապես սինուսային ելքի, THD-ն սովորաբար 3 %-ից ցածր է | Կարծրատիպ էլեկտրոնիկա, որը միևնույն կապսուլում է տեղակայված, երկար շարժիչի միացումներ |
Այս աղյուսակը չի ներկայացնում դասակարգում։ Կարճ միացված պոմպը, որի մոտ չկան զգայուն սարքավորումներ, կարող է հուսալիորեն աշխատել միայն ռեակտորով։ Իսկ սկիդ-մոնտաժված պոմպը, որը միևնույն կապսուլում է տեղակայված PLC-ի, ճնշման փոխակերպիչի և կապի շարժավայրի հետ, ունի այլ ռիսկերի պրոֆիլ։ Սինուսային ալիքի ֆիլտրները ավելի թանկ են և տեղ են զբաղեցնում, սակայն դրանք փոխում են ելքային ալիքի ձևը՝ ոչ թե պարզապես սահեցնելով նրա եզրերը։ Այս տարբերակը կարևոր է, երբ ավարիայի ռեժիմը կապված է աղավաղված սենսորային տվյալների հետ, այլ ոչ թե շարժիչի մեկուսացման վրա ազդող լարվածության հետ։
Ցածր լարման կողմի պաշտպանություն՝ ավելցուկային ինժեներական լուծումներից խուսափելով
Էլեկտրահիդրավլիկ պոմպի կառավարման կողմում է դրսևորվում ԷՄԻ-ն: Ճնշման փոխակերպիչները, դիրքի սենսորները և PLC-ի անալոգային մուտքը աշխատում են ցածր սիգնալի մակարդակներում, և մի քանի հարյուր միլիվոլտ աղմուկ կարևոր է: Այս փուլում իզոլյացիան հաճախ ավելի արդյունավետ է, քան ֆիլտրացիան: Անալոգային մուտքերում իզոլյացված փոխակերպիչներ, թվային սիգնալներում օպտոկուպլերներ և կառավարման էլեկտրոնիկայի համար նախատեսված առանձին 24 Վ մատակարարում՝ ուժային շղթայից անջատված, նվազեցնում են շարժիչի կողմից առաջացող անցողիկ երևույթների հասնելու հավանականությունը կառավարման ընդհանուր կետին:
Իզոլյացիան ունի իր սահմանափակումները: Եթե աղմուկը արտանետվում է սխալ էկրանավորված շարժիչի կաբելից և ուղղակիորեն կապվում է սենսորի կապսուլի հետ, ապա որևէ սիգնալի իզոլյացիա չի կարող մաքրել չափումը: Բարձր ԷՄԻ միջավայրերում հիդրավլիկ կառավարման շղթաների հետ վարպետավարական փորձը ցույց է տալիս, որ խաթարված ցածր լարման սոլենոիդային սիգնալները հիդրավլիկ ավարիաների մեծ մասի համար են պատասխանատու, որի պատճառով ֆիզիկական շերտին պետք է ուշադրություն դարձնել էլեկտրոնային ճշգրտումների ավելացնելուց առաջ:
Ստալեպատրաստման գործարանում կամ ենթակայանի մոտ սայթակումը կարող է պահանջել լրիվ միջոցառումներ՝ էկրանավորված VFD կաբել, սինուսային ալիքի ֆիլտրավորում, աստղաձև հողավորում, մեկուսացված մուտք/ելք և հզորության ու սիգնալի մարշրուտավորման ֆիզիկական առանձնացում։ Մաքուր արտադրամասում փոքր չափսի պոմպը կարող է պահանջել միայն ճիշտ միացված էկրան և կարճ շարժիչի կաբել։ Յուրաքանչյուր տեղադրումը նույնաբար վերաբերվելը կամ ավելորդ ծախսերի առաջացման կամ բարդ դեպքերի անբավարար պաշտպանության պատճառ է դառնում։
Հարթակման վերահսկման արտադրական կողմը
Հարթակման վերահսկումը չի ավարտվում պանելի նկարման մոտ։ Հավաքածուի, միացման և կաբելների մարշրուտավորման համատեղելիությունը որոշում է, թե արդյոք առաջին և հինգ հարյուրերորդ միավորները նույն կերպ են աշխատում։ Փորձարկված հողավորման սխեմայով, վերահսկվող էկրանի վերջավորմամբ և ստուգված բաղադրիչների տեղադրմամբ պատրաստված պոմպը նվազեցնում է այն փոփոխականները, որոնց հետ ստիպված են աշխատել դաշտային տեխնիկները։
Ռույցին արտադրում է հիդրավլիկ գործիքներ և էլեկտրական պոմպերի համակարգեր 1997 թվականից սկսած՝ արտադրության և որակի գործընթացները կառուցելով կրկնվող հավաքածուների վրա, այլ ոչ թե մեկական հավաքածուների վրա: Այս տեսակի արտադրական ճշգրտությունը կարևոր է ԷՄԻ-ի համար, քանի որ միջամտության խնդիրները հաճախ առաջանում են փոքր շեղումներից. բացակայող միացման ժապավեն, էկրանավորում, որը միացված է սխալ տերմինալին, կամ սիգնալային կաբել, որը տեղադրված է շատ մոտ շարժիչի միացման հաղորդալարին: Մատակարարային շղթայի և արտադրության համատեղելիությունը չի ապահովում պոմպի անվտանգությունը աղմուկից, սակայն այն ապահովում է էլեկտրական վարքագծի կանխատեսելիությունը, որի շնորհիվ հարթակի համար մշակված միջոցները իրականում աշխատում են դաշտում:
Հավաստի գործունեությունը էլեկտրամագնիսական ճնշման տակ չի ձեռք բերվում մեկ բաղադրիչի շնորհիվ: Դա ստացվում է պոմպը դիտարկելով ոչ միայն որպես հիդրավլիկ, այլև որպես էլեկտրական համակարգ, ինչպես նաև ապահովելով, որ ամենալուրջ ճանապարհը դառնա ստանդարտ ճանապարհը:
Բովանդակության աղյուսակ
- Երբ պոմպը կանգնում է առանց մեխանիկական պատճառի
- Որտեղից է իրականում առաջանում աղմուկը
- Էկրանավորումը և միացումը որոշում են՝ արդյոք միջոցները արդյունավետ են:
- Ֆիլտրի համապատասխանեցումը վթարման ռեժիմին
- Ցածր լարման կողմի պաշտպանություն՝ ավելցուկային ինժեներական լուծումներից խուսափելով
- Հարթակման վերահսկման արտադրական կողմը
